


Services on Demand
Article
 Article in pdf format
 Article in xml format
 Article references

 Automatic translation
 Send this article by e-mail
Indicators
Related links
 Cited by SciELO
 Similars in SciELO
Bookmark
Revista Tecnológica
Print version ISSN 1729-7532
Rev. Tecnológica vol.20 no.26 La Paz 2024
Interacción Social
LEVANTAMIENTO FOTOGRAMÉTRICO GEORREFERENCIADO MEDIANTE (VANT - DRONE) Y SISTEMA DE NAVEGACIÓN SATELITAL CINEMÁTICA EN TIEMPO REAL (GNSS RTK)
Trabajo de campo y gabinete: Ortomosaico y modelo 3D distrito 3 ciudad de El Alto, La Paz-Bolivia
GEORREFERENCED PHOTOGRAMMETRIC SURVEY USING (UAV - DRONE) AND REAL-TIME KINEMATIC SATELLITE NAVIGATION SYSTEM (GNSS RTK) Field and cabinet work: Orthomosaic and 3D model, distrito 3 ciudad de El Alto, La Paz-Bolivia
Gabriel Sergio Ticona Cusi*
Huber Augusto Mamani Gutiérrez**
(*): Licenciado en Geodesia, Topografía y Geomática, Carrera de Geodesia, Topografía y Geomática, Facultad de Tecnología−UMSA.
(**): Licenciado en Topografía y Geodesia, MSc. en Ciencias Geomáticas aplicada a la Gestión Territorial, Recursos Naturales y Medio Ambiente, Philosophical Doctor en Ciencias y Tecnología. Docente Investigador del Instituto de Investigaciones y Aplicaciones Geomáticas IIAG – Carrera de Geodesia, Topografía y Geomática, Facultad de Tecnología−UMSA.
Received: 11/11/2024. Style review: 29/11/2024. Accepted: 06/12/2024.
RESUMEN
Mediante el uso de tecnología RPAS Remotely Pilot Aircarft System (Vehículos Aéreos no tripulados VANT) y GNSS RTK (Sistema de Navegación Satelital Cinemática en Tempo Real). Se efectuó un levantamiento topográfico del distrito 3 (polígono A5) de la ciudad de el alto La Paz-Bolivia. Esta tecnología, ampliamente utilizada en estudios de geomática, geodesia y levantamientos topográficos, es útil para obtener datos precisos y actualizados sobre planificación y desarrollo de infraestructuras.
A través de varios vuelos fotogramétricos del VANT Drone sobre área del distrito 3, asistidos por el sistema RTK se determinaron las coordenadas (precisión centimétrica) que permitieron obtener el ortomosaico y modelo 3D que refleja la distribución y características geográficas del terreno, identificando edificaciones, vías de transporte y áreas de riesgo potencial, vías de transporte y áreas de riesgo potencial.
PALABRAS CLAVE: VANT drone, GNSS RTK, Ortomosaico, fotogrametría, planificación urbana ciudad de El Alto, georeferenciación.
ABSTRACT
Using the technology of RPAS Remotely Pilot Aircarft System (Unmanned Aerial Vehicles UAV) and GNSS RTK (Real Time Kinematic Satellite Navigation System), a topographic survey of district 3 (polygon A5) ciudad de El Alto La Paz-Bolivia was carried out. This technology, widely used in geomatics, geodesy and topographic survey studies, is useful for obtaining accurate and updated data on infrastructure planning and development.
Through several photogrammetric flights of the Drone UAV over the area of district 3, assisted by the RTK system, the coordinates were determined (centimeter precision) that allowed obtaining the orthomosaic and 3D model that reflects the distribution and geographic characteristics of the terrain, identifying buildings, transportation routes and areas of potential risk, transportation routes and areas of potential risk.
KEYWORDS: UAV drone, GNSS RTK, Orthomosaic, photogrammetry, urban planning of the ciudad de El Alto, georeferencing.
RESUMO
Através do uso da tecnologia RPAS Remotely Pilot Aircarft System (UAV) e GNSS RTK (Real Time Kinematic Satellite Navigation System). Foi realizado um levantamento topográfico do distrito 3 (polígono A5) ciudad de El Alto La Paz-Bolivia. Tecnologia, amplamente utilizada em geomática, geodésia e levantamentos topográficos, é útil para obter dados precisos e atualizados sobre o planeamento e desenvolvimento de infraestruturas.
Através de vários voos fotogramétricos do UAV Drone sobre a área do distrito 3, auxiliado pelo sistema RTK, foram determinadas as coordenadas (precisão centimétrica) que permitiram obter o ortomosaico e modelo 3D que reflete a distribuição e características geográficas do terreno, identificação de edifícios, rotas de transporte rodoviário e áreas de risco potencial, rotas de transporte e áreas de risco potencial.
PALAVRAS-CHAVE: Drone UAV, GNSS RTK, Ortomosaico, fotogrametria, planejamento urbano ciudad de El Alto, georreferenciamento.
INTRODUCCIÓN
El uso de vehículos aéreos no tripulados (VANT) también conocidos como DRONES se ha incrementado en los últimos años para realizar levantamientos topográficos de manera eficiente, rápida y precisa. Sumándose a esta tecnología el sistema de navegación satelital cinemática en tempo real1 (GNSS KRT)2, permiten generar productos cartográficos y modelos tridimensionales que son fundamentales para la planificación urbana, monitoreo ambiental, y estudios de infraestructura.
En consecuencia la asistencia tecnológica que prestan los vehículos aéreos no tripulados equipados con sistemas GNSS KRT en levantamientos topográficos fotogramétricos georeferenciados, ha sido considerada para generar un ortomosaico actualizado y el modelo en tres dimensiones (3D) del polígono A-5 Distrito 3.
Ambos productos obtenidos (mapa y modelo) servirán para mejorar la gestión del suelo urbano, optimizar el trazado de rutas de transporte, y garantizar una infraestructura adecuada que responda a las necesidades de la población local.
DESARROLLO
a) Antecedentes metodológicos
La fotogrametría aplicada mediante UAV - DRONE ha demostrado ser una técnica efectiva para la captura de imágenes aéreas con alta resolución, las cuales pueden ser procesadas para generar modelos tridimensionales, orto-mosaicos y otros productos cartográficos.
Frente a los métodos tradicionales de levantamiento topográfico, el uso de UAVs permite acceder a áreas de difícil acceso y recopilar gran cantidad de datos en un corto período de tiempo. La tecnología GNSS RTK3 complementa este proceso al proporcionar coordenadas georreferenciadas con una precisión centimétrica, lo que mejora la calidad y precisión de los productos finales generados.
En el caso específico de este trabajo, la combinación de UAV y GNSS RTK fue esencial para lograr los objetivos propuestos.
b) Objetivo principal
El objetivo principal de esta investigación es la generación de un ortomosaico georreferenciado del Distrito 3 de El Alto, utilizando UAV y GNSS RTK.
b.1) Objetivos específicos
- Establecer puntos de control distribuidos homogéneamente en el polígono A-5.
- Realizar la planificación y ejecución de vuelos fotogramétricos utilizando drones Phantom 4 Pro y Mavic 2 Pro.
- Procesar los datos obtenidos mediante software especializado, generando un modelo 3D y un orto-mosaico preciso del área de estudio.
- Identificar edificaciones, rutas de transporte, zonas de riesgo y otras características importantes del área.
b.2) Etapas del levantamiento topográfico b.
2.1) Etapa preparatoria (análisis)
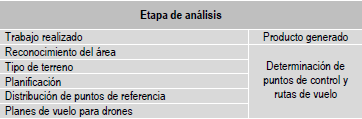
La etapa preparatoria consistió en el análisis y diagnóstico del área de intervención (polígono A-5), donde se evaluaron las condiciones geográficas, climáticas y estructurales de la zona. Se realizó una selección exhaustiva de los puntos de control terrestre, los cuales debían ser visibles desde el aire y estar libres de obstrucciones como árboles o edificios altos. Además, se definió la planificación de los vuelos fotogramétricos, calculando el solapamiento entre las imágenes aéreas para garantizar una reconstrucción precisa del terreno.
La planificación del vuelo fotogramétrico incluyó cálculos detallados sobre la altitud de vuelo, el tamaño del píxel en las imágenes capturadas, y el área de cobertura de cada vuelo. Se decidió trabajar con un solapamiento del 80% entre imágenes, lo que permitió generar modelos tridimensionales más precisos y orto-mosaicos de alta resolución. La distribución de los puntos de control se realizó de manera uniforme para asegurar una correcta georreferenciación de las imágenes obtenidas.
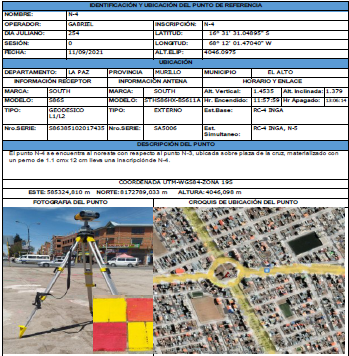
Ubicación de puntos de control distrito3
b.2.2) Etapa de campo
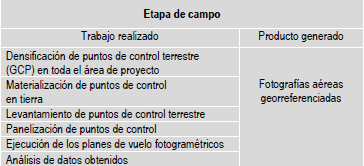
La etapa de campo fue esencial para la recolección de los datos necesarios para el procesamiento del orto-mosaico. En esta fase, se establecieron puntos de control mediante el uso de tecnología, GNSS RTK, distribuidos homogéneamente en el polígono A-5. Los puntos fueron materializados en el terreno utilizando marcadores físicos (dianas) visibles para los drones.
Los vuelos fotogramétricos se realizaron utilizando los drones Phantom 4 Pro y Mavic 2 Pro. Ambos equipos están equipados con cámaras de alta resolución capaces de capturar imágenes con detalles precisos del área estudiada.
Las imágenes capturadas fueron georreferenciadas utilizando los puntos de control establecidos previamente. Se lograron más de 1,000 imágenes aéreas con un solapamiento del 80%, lo que permitió la creación de un modelo tridimensional del terreno con un alto grado de precisión.
b.2.2.1) Programación de vuelos VANT
Para la programación de vuelos en el levantamiento fotogramétrico del polígono A-5 del distrito 3 de El Alto, se empleó el software Dronelink. Se estableció una altura de vuelo de 80 metros, obteniendo un GSD de 2 cm/píxel, y se configuró un traslape frontal del 80% y lateral del 60% para garantizar una adecuada cobertura y precisión en la generación de orto-mosaicos y modelos 3D.
La ruta de vuelo siguió un patrón de zigzag longitudinal, optimizado para evitar interferencias con antenas de telecomunicación y cables eléctricos, lo que fue complementado con vuelos manuales en zonas críticas. La velocidad de vuelo fue de 5 m/s, balanceando estabilidad y eficiencia. Estas configuraciones permitieron una captura precisa y eficiente de los datos, superando los desafíos urbanos del área de estudio. La georreferenciación de cada fotografía se realizó utilizando puntos de control terrestres medidos con GNSS RTK, logrando una precisión centimétrica. Esta disposición sistemática de las imágenes permitió una correcta superposición y alineación para la generación de orto-mosaicos y modelos 3D, garantizando una alta calidad en los productos fotogramétricos finales. Ver fotografías 1 y 2 cobertura total de l distrito 3, ciudad de El Alto.
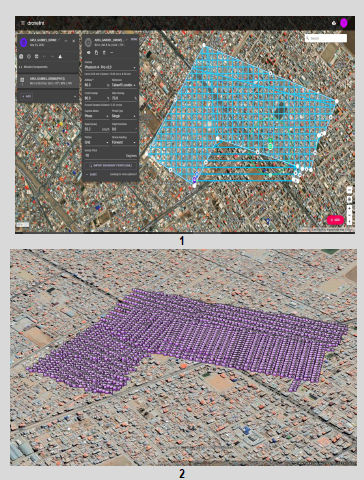
Fuente: Elaboración sobre resultado vuelos VANT
Fotografías 1 y 2: Cobertura total distrito 3, ciudad de El Alto
b.2.3) Etapa de gabinete
b.2.3.1) Ortomosaico distrito 3 ciudad de El Alto
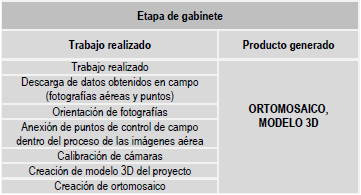
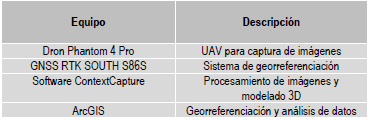
Los datos obtenidos en campo fueron procesados utilizando software especializado en fotogrametría y modelado tridimensional. Se utilizó el software ContextCapture para procesar las imágenes y generar modelos 3D del área de estudio. ArcGIS fue aplicado para el análisis geoespacial y la generación del orto-mosaico.
El proceso de georreferenciación de imágenes capturadas por los VANT drones fueron muy importantes, asegurando así, que los datos tuvieran precisión centimétrica por efecto de los puntos de control establecidos en la zona del levantamiento que permitieron obtener un ortomosaico4 detallado del área urbana (polígono A-5). Ver figura 1.
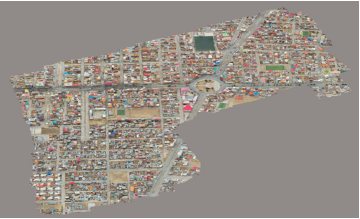
Figura1: Ortomosaico distrito 3 ciudad de El Alto polígono (A-5)
El ortomosaico obtenido5 a una altura de 100 metros con un traslape del 80 por ciento frontal y 60 por ciento lateral, procesado con el software ContextCapture, ofrece una resolución de 2 cm/píxel, lo que permite una visualización extremadamente detallada del terreno y las estructuras. Además la precisión georreferenciada, obtenida mediante GNSS RTK, asegura que cada imagen esté correctamente alineada en un mapa continuo sin distorsiones.
b.2.3.1) Modelo 3D (distrito 3 ciudad de el Alto)
El modelo 3D del polígono A-5 en el distrito 3 de El Alto fue generado mediante el software ContextCapture, utilizando imágenes obtenidas a partir de vuelos fotogramétricos a una altura de 80 metros con un traslape porcentual de: 80 frontal y 60 lateral respectivamente. Ver figura 2.
Este modelo proporciona la representación tridimensional precisa del terreno y de estructuras urbanas, permitiendo visualizar detalles como edificios, calles y otros elementos con una resolución de 2 cm/píxel.
El modelo 3D permitirá efectuar análisis topográficos y urbanos, facilitando la evaluación de infraestructuras y la planificación territorial. La calidad del modelo se mantuvo a través de la integración de puntos de control georreferenciados con GNSS RTK, lo que garantizó una precisión centimétrica en la alineación de las imágenes y la generación de la malla tridimensional.
b.2.4) Aspectos adicionales de importancia
A lo largo del desarrollo del levantamiento topográfico georreferenciado, se obtuvieron diversos productos visuales que complementan los resultados de la investigación. Entre ellos destacan:
- Gráficos y tablas: que muestran la distribución de los puntos de control, el plan de vuelo de los VANT drones y los resultados del procesamiento de datos.
- Fotografías aéreas: obtenidas, que permiten una visualización detallada del área de estudio.
- Modelos 3D y orto-mosaicos: generados a partir de las imágenes capturadas, los cuales son fundamentales para la planificación urbana del Distrito 3.
Equipos utilizados en el levantamiento fotogramétrico:
CONCLUSIONES
La integración de tecnología UAV y GNSS RTK permitió la obtención de datos georreferenciados con una precisión centimétrica, lo cual fue esencial para la generación de un ortomosaico detallado y un modelo 3D del área de estudio.
El levantamiento fotogramétrico realizado en el polígono A-5 del Distrito 3 de El Alto demostró ser una metodología eficiente y rentable para la planificación urbana y el monitoreo de infraestructuras. La precisión de los datos obtenidos proporciona una base sólida para futuros proyectos de infraestructura en la zona.
Los productos generados en este trabajo, como el ortomosaico y el modelo 3D, son de gran utilidad para la identificación de edificaciones, rutas de transporte y zonas de riesgo en áreas urbanas densas. Estos productos facilitarán la toma de decisiones en proyectos de infraestructura y urbanización.
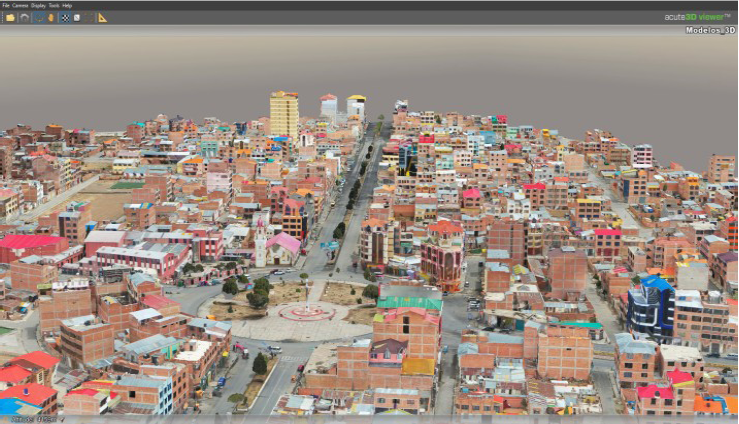
Fuente: Imagen Software ContexCaptura integración puntos de control georrefenciados GNSS KRT
Figura 2: Modelo 3D Polígono A-5 distrito 3 ciudad de el Alto La Paz -Bolivia
NOTAS
1 Ubicación de objetos y personas en movimiento por un dispositivo de rastreo automático. 2. KRT GNSS, Real Time Kinematic Satellite Navigation System.
3 Estudios recientes han mostrado que la integración de VANT drone con sistemas GNSS RTK mejoran la precisión de los levantamientos topográficos, permitiendo generar modelos tridimensionales y orto-mosaicos que pueden ser utilizados para diversos fines, como la planificación de infraestructuras, el monitoreo de zonas de riesgo, y el control de edificaciones ilegales.
4 Imagen aérea final obtenida por la unión de varias imágenes georreferenciadas (definiendo sus coordenadas) que contribuyen a la obtención de un mapa calidad y mejor precisión del área en estudio.
5 El producto obtenido (ortomosaico distrito 3 ciudad del el Alto) puede facilitar la identificación de edificaciones, áreas de riesgo, planificación de infraestructuras y la toma de decisiones estratégicas para futuros proyectos, proporcionando una visión clara y actualizada que mejora la eficiencia y la sostenibilidad en la gestión territorial.
BIBLIOGRAFÍA
Márquez, F. G., 2003, Curso Básico de Topografía. Mexico: Pax México, [ Links ]
Quirós, R., E. M., 2014, Introducción a la Fotogrametría y Cartografía aplicadas a la Ingeniería Civil. España: Universidad de Extremadura. España. [ Links ]
R. Wolf, P., D. Ghilani, C., 2016, Topografía, Alfaomega, México, Ferreira, M., & Aira, G., 2017, Aplicaciones topográficas de los drones, [ Links ]
González, P., 2015, Levantamiento mediante GPS de una red de puntos establecidos para correlacionar los distintos espacios de la universidad en el mismo sistema de coordenadas. Cartagena-Colombia, [ Links ]
Drone, (1 de Septiembre de 2019), Para que sirve el traslape en Fotogrametría con RPAS. Obtenido de
https://medium.com/@coatzadroneoficial/para-que-sirve-el-traslape-en-fotogrametr%C3%ADa-con-rpas-2949b2ddf21b,
Global, (4 de enero de 2021), Global, Mediterranea, Geomatica. Obtenido de Vuelo fotogrametrico con dron: https://www.globalmediterranea.es/vuelo-fotogrametrico-con-dron/, [ Links ]
Ruiz, S. G, (30 de enero de 2020). Máxima precisión en levantamientos con drones. Obtenido de
https://es.linkedin.com/pulse/m%C3%A1xima-precisi%C3%B3n-en-levantamientos-con-drones-o-selene-garc%C3%ADa-ruiz.
